Два мотора: машинка и разворот
Каналы A и B крутят колёса в разные стороны — робот разворачивается на месте.
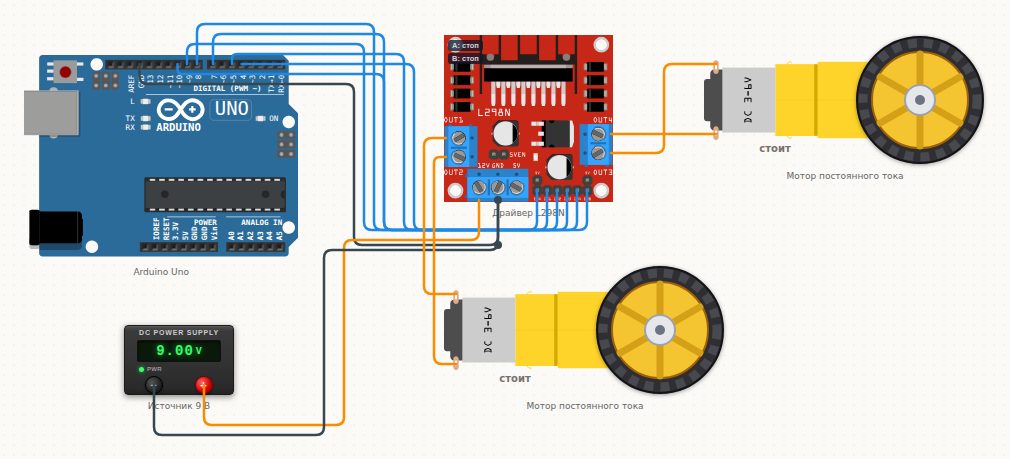
Что понадобится
Как подключить
| Откуда | Куда | |||
|---|---|---|---|---|
| Arduino Uno | D8 | → | Драйвер L298N | IN1 |
| Arduino Uno | D7 | → | Драйвер L298N | IN2 |
| Arduino Uno | D9 | → | Драйвер L298N | ENA |
| Arduino Uno | D5 | → | Драйвер L298N | IN3 |
| Arduino Uno | D4 | → | Драйвер L298N | IN4 |
| Arduino Uno | D10 | → | Драйвер L298N | ENB |
| Arduino Uno | GND | → | Драйвер L298N | GND |
| Источник питания | + | → | Драйвер L298N | VS |
| Источник питания | - | → | Драйвер L298N | GND |
| Драйвер L298N | OUT1 | → | Мотор постоянного тока 1 | M1 |
| Драйвер L298N | OUT2 | → | Мотор постоянного тока 1 | M2 |
| Драйвер L298N | OUT3 | → | Мотор постоянного тока 2 | M1 |
| Драйвер L298N | OUT4 | → | Мотор постоянного тока 2 | M2 |
Скетч
// Прямо — разворот — прямо: два канала драйвера.
const int IN1 = 8, IN2 = 7, ENA = 9;    // левое колесо
const int IN3 = 5, IN4 = 4, ENB = 10;   // правое колесо

void setup() {
  int pins[] = { IN1, IN2, ENA, IN3, IN4, ENB };
  for (int i = 0; i < 6; i++) pinMode(pins[i], OUTPUT);
  analogWrite(ENA, 200);
  analogWrite(ENB, 200);
}

void drive(int a, int b) {
  digitalWrite(IN1, a > 0); digitalWrite(IN2, a < 0);
  digitalWrite(IN3, b > 0); digitalWrite(IN4, b < 0);
}

void loop() {
  drive(1, 1);    // прямо
  delay(2500);
  drive(1, -1);   // разворот на месте
  delay(1500);
}
Как это работает
Как это работаетДва независимых канала — два колеса. Оба вперёд — машинка едет прямо; одно вперёд, другое назад — разворот на месте (танковый). Разная скорость на каналах даёт плавный поворот.
Обратите внимание на подписи на плате: они показывают режим каждого канала.
Что покрутить• сделайте скорости разными (200 и 120) — получится дуга;
• в реальной машинке моторы стоят зеркально, поэтому «прямо» — это один канал вперёд, другой назад: провода к одному мотору меняют местами;
• при развороте ток вдвое больше, и просадка питания заметнее.
Коротко о детали: Драйвер L298N
Классический двухканальный H-мост на L298N: два мотора, направление задают IN1…IN4, скорость — ШИМ на ENA и ENB. Мостовая микросхема теряет около 1,8 В, поэтому мотору достаётся меньше, чем на клемме питания.
Ещё примеры с деталью «Драйвер L298N»
Попробуйте сами
Симулятор работает прямо в браузере: схему можно менять, код — править, а результат видно сразу. Бесплатно, без установки и регистрации.
Открыть «Два мотора: машинка и разворот» в симуляторе